


Nowoczesność, która nadeszła.
10 października 2018

Takie były początki…
Systemy automatycznego prowadzenia ciągników mają już swoją długą historię. Pierwsze próby automatycznej kontroli toru jazdy traktorów podejmowano już w latach 20. XX wieku. jednak rozwój automatyki, technologii pozycjonowania satelitarnego (GNSS), oraz systemów optycznych w latach 80 i 90-tych ubiegłego wieku nadał nową prędkość rozwojowi systemów automatycznego prowadzenia.
Początek XXI w. oraz kończąca się dekada to czas rozwoju systemów informatycznych, będących kamieniem milowym rozwoju systemów automatycznego prowadzenia pojazdów.
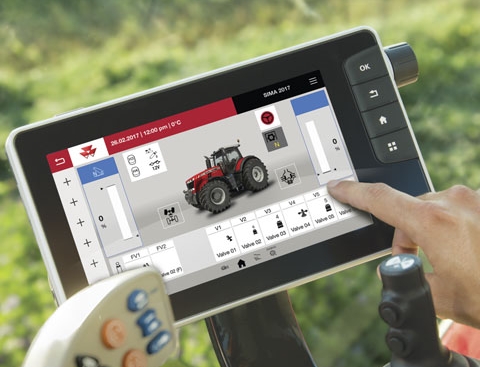
Terminal ,,mózg” komputerowy…
Komponent sprzętowy to różnego typu sensory jak: anteny, odbiorniki GNSS, czujniki skrętu, laserowe czujniki odległości i kamery. Całości jest całkowicie bezużyteczna bez przepływu sygnałów i informacji pomiędzy komponentami oraz bez ,,mózgu” informatycznego pozwalającego na zarządzanie całością.
Gdybyśmy zajrzeli do wnętrza systemu informatycznego zarządzającego automatyką prowadzenia, zobaczymy trzy układy: układ kontroli ścieżki pojazdu, układ kontroli nawigacji (używany do określania pożądanej ścieżki pojazdu) i układ wykonawcy zarządzający systemem prowadzenia. Z punktu widzenia operatora pojazdu ten skąplikowany opis jest niepotrzebny, bo dla niego najważniejszy jest terminal, który przetwarza ten cały system informatyczny i analizuje go.
Dokładność i precyzja na nawrotach…
Podstawowym wymaganiem stawianym systemowi informatycznemu prowadzenia jest możliwość zarządzania ścieżką przejazdową w rzędach. W najprostszych systemach ścieżki te mogą być liniami prostymi, krzywymi równoległymi do siebie lub do konturu pola. Wprowadzenie automatyki prowadzenia opartej na pozycjonowaniu GNSS pozwoliło opracować kolejne optymalizację. Prawidłowe zarządzanie pracą ciągników i maszyn na uwrociach może przynieść nawet 20% oszczędności czasu pracy, stąd optymalizacja zawracania to funkcja dostępna w terminalach pokładowych największych producentów.
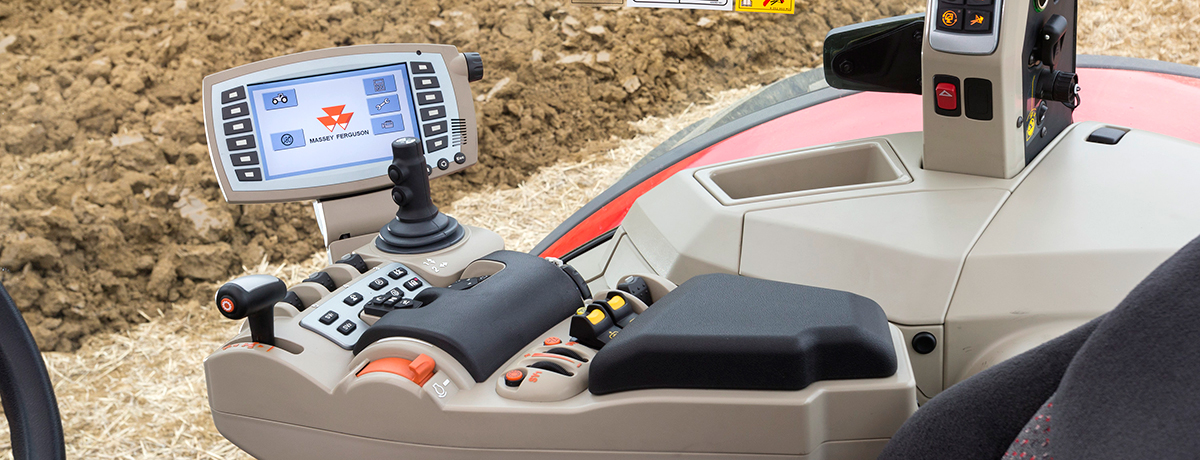
Operator już przed przystąpieniem do pracy może zaplanować sekwencje kolejnych kroków w terminalu ciągnika. Dotyczą one obsługi wałka, sekcji roboczych, podnośnika ciągnika i prędkości roboczej.
Brak większej gotówki na zaawansowaną technologię nie zamyka nam drogi przed możliwością zautomatyzowania procesu prowadzenia.
Rolnictwo inteligentne…
Jeden operator nadzoruje pracę kilku maszyn (FUSE). System pozwalający na synchronizacje jazdy dwóch maszyn równolegle na polu np. podczas zbioru. Pierwsze tego typu ,,smycze elektroniczne” pojawiły się już w 2011r. Synchronizacja może odbywać się również pomiędzy innymi grupami maszyn pracującymi jednocześnie na polu, w trybie równoległym lub w trybie omijania przeszkód.
Technologia ta nadal jest dopracowywana przez twórców oprogramowania, warto więc bacznie przyglądać się jej rozwojowi.
Skok w przyszłość…
Prognozy w raportach branżowych sugerują, że w roku 2019 na świecie użytkować będziemy 12 tys. Automatycznych ciągników rolniczych, a w roku 2025 już 60 tys. Prawdopodobnie jest, że część z tych pojazdów pojawi się również na rynku europejskim.
Wpis na podstawie : Rolniczy Przegląd Techniczny
Dział – rolnictwo 4.0
art. dr inż. Tomasz Wojciechowski UP w Poznaniu ,,Od prowadzenia automatycznego do ciągnika robota”
ISSNI 1507-8701,
wydanie listopad 2018 nr 11 (237)